


経路を補正しないと起きる3つのこと
ロボットは教えられた座標を正確に通りますが、ワークがそこにあるとは限りません。
溶接位置がずれてビード不良になる
溶接では、部材の切断精度のばらつきや組み付けのずれ、さらに溶接中の入熱による変形で開先の位置が動きます。ティーチングした経路のまま溶接すると、狙いから外れて溶け込み不足やアンダーカットになります。人が付いて条件を見ながら調整すれば防げますが、それでは自動化した意味が薄れます。開先の位置を測りながら経路を合わせられれば、止めずに自動溶接を続けられます。
塗布が切れて後工程の不良につながる
シール材や接着剤の塗布は、ワークとノズルの距離が変わると塗布幅や高さが変わります。距離が離れれば塗布が細り、途切れれば水の浸入や接合強度の不足につながります。塗った後に検査して不良を見つける運用では、そのワークは手直しか廃棄になります。塗布する面の位置を測って経路に反映できれば、塗布切れを未然に防ぎやすくなります。
個体差のたびにティーチングをやり直すことになる
ワークの個体差に治具の摩耗が重なると、ティーチングした経路が合わなくなります。品種が増えるほど、経路の作り直しと現場での微調整の工数が膨らみます。基準となる形状を測って相対的に経路を決める仕組みにしておけば、個体差はロボット側で吸収でき、ティーチングの負荷を下げられます。
経路補正を成立させる4ステップ
何を基準に補正するかを決めてから、測る位置とタイミングを設計します。
補正の基準にする形状を決める
開先の谷、部材のエッジ、段差の角など、ワーク上で安定して現れる形状を基準に選びます。塗装色や模様に左右されにくい、高さ情報として現れる特徴を選ぶことがポイントです。
ロボットにプロファイル測定器を搭載する
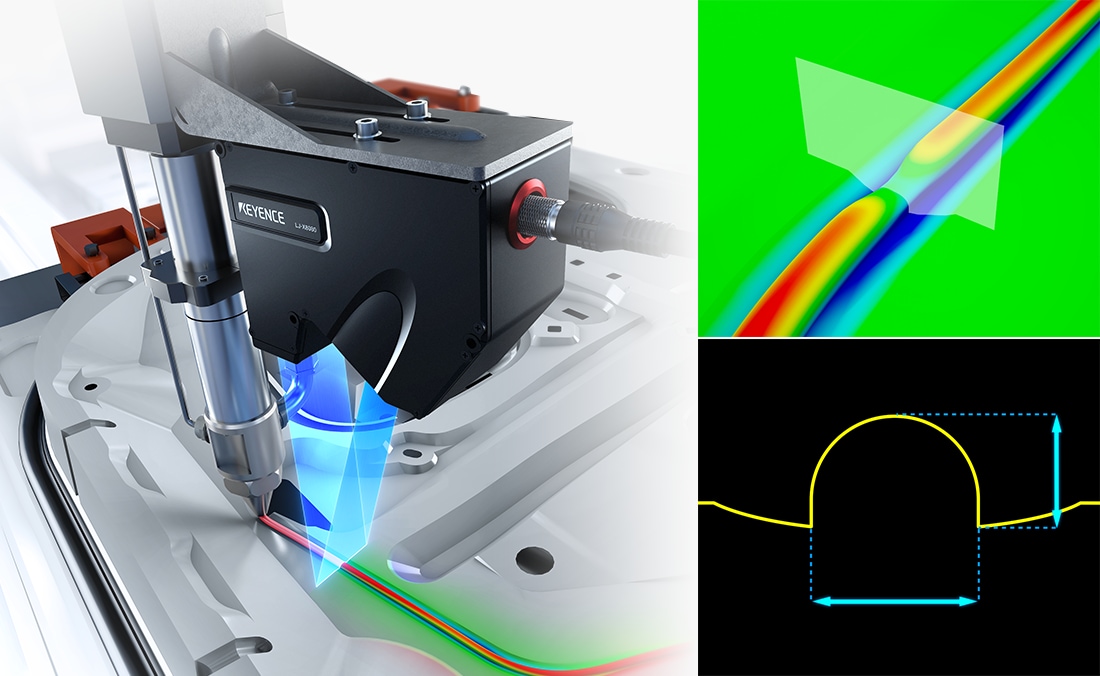
ロボットのアーム先端の、加工点の手前を測れる位置にヘッドを取り付けます。加工点の直前を測る配置にすれば、測ってすぐ補正する構成になり、遅れの影響を小さくできます。
断面形状から基準位置を算出する
取得した断面プロファイルから、開先の中心やエッジの位置を計測ツールで求めます。点の高さではなく断面の形として捉えるため、ワークの色や模様が変わっても同じ基準で位置を出せます。
ロボットへ補正量を返す
算出した位置とティーチング経路との差を補正量として外部機器経由でロボットへ渡します。溶接や塗布を止めずに補正を続けられれば、個体差や熱変形があっても経路をワークに追従させられます。
ロボットに位置情報を与える方式の比較
「なぞる・補正する」用途と「掴む」用途では、適する方式が異なります。
| 観点 | 光切断方式 (LJ-X8000シリーズ) |
レーザ変位計 (LK-G5000/3000シリーズ) |
3Dビジョン (画像処理システム) |
ティーチングのみ |
|---|---|---|---|---|
| 溶接線・開先の倣い | ◎ 断面から谷位置を算出 | ○ 高さ変化から検出 | △ 微細な開先は不得手 | × 補正できない |
| シール・接着の塗布経路補正 | ◎ 塗布面の位置と形状を取得 | ○ 距離の補正に有効 | ○ 面の位置は取得できる | × 補正できない |
| 組み付け時の位置補正 | ◎ 段差・隙間から位置を算出 | ○ 定点の高さから算出 | ◎ 姿勢まで含めて算出 | × 補正できない |
| ばら積みからの取り出し(掴む) | - 用途が異なる | - 用途が異なる | ◎ 3Dビジョンの領域 | × 対応できない |
| 断面形状の細かさ | ◎ 3200 point/profile | △ 断面は走査して取得 | △ 用途による | - |
| 赤熱・光沢への耐性 | ◎ 青色レーザで安定 | ○ 光量制御・離して設置 | △ 照明条件に依存 | - |
| リアルタイムのフィードバック | ◎ 測りながら補正 | ◎ 測りながら補正 | ○ 撮像タイミングによる | × 不可 |
| 測定値の記録 | ◎ 形状ごと保存できる | ◎ 測定値を保存できる | ◎ 画像を保存できる | × 残らない |
「掴む」ではなく「なぞる・補正する」が守備範囲
ばら積みされた部品を認識して取り出すビンピッキングやピック&プレースは、対象の姿勢を三次元で認識する3Dビジョンの領域です。一方、溶接線をなぞる、塗布経路を面に合わせる、組み付け位置を段差から決めるといった用途では、断面形状を超高精細に捉えられるプロファイル測定器が向きます。同じ「ロボットガイダンス」でも、掴むのか、なぞるのかで選ぶ方式が変わります。
ロボット搭載での経路補正に対応する商品
ライン状のレーザで断面をそのまま取得し、加工点の直前で基準位置を算出できるプロファイル測定器です。
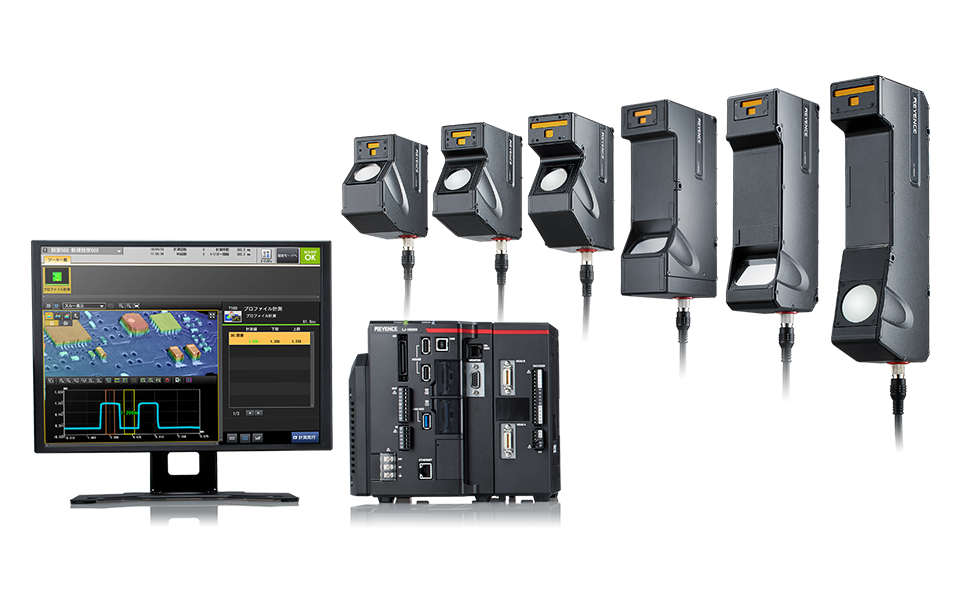
超高精細インラインプロファイル測定器
LJ-X8000シリーズ
レーザ光切断方式を採用した超高精細インラインプロファイル測定器です。3200 point/profileの超高精細測定により、開先の谷、部材のエッジ、段差の角といった経路補正の基準になる形状を断面としてそのまま取得できます。高さ情報から位置を求めるため、ワークの色・模様・光沢が変わっても同じ基準で判断でき、塗装面や黒い樹脂が混在する現場でも安定して測定しやすくなります。溶接直後の赤熱した対象に対しては青色レーザの採用により影響を抑えて測定でき、金属光沢面の多重反射には迷光抑制機能が働きます。シングルショットHDR機能により、反射条件が大きく異なる部材が同じ視野にあっても1回の撮像で両方を捉えられます。ヘッドはコントローラと分離しているためロボットアームの先端にも搭載でき、加工点の直前を測る配置が可能です。多彩な計測ツールから、段差・エッジ位置・角度などを選ぶだけで基準位置の算出を設定でき、算出した値は外部機器へ出力してロボットの補正に使えます。FTPサーバ機能により、形状データと測定値を保存して条件出しや不具合解析にも活用できます。
LJ-X8000シリーズの詳細資料を入手する
測定範囲・仕様・計測ツールをまとめたカタログを無料でダウンロードできます。
経路補正・倣い制御の測定例
溶接・組み付け・塗装の各工程で、形状を測って経路を合わせる例と、その前後の確認の例をご紹介します。
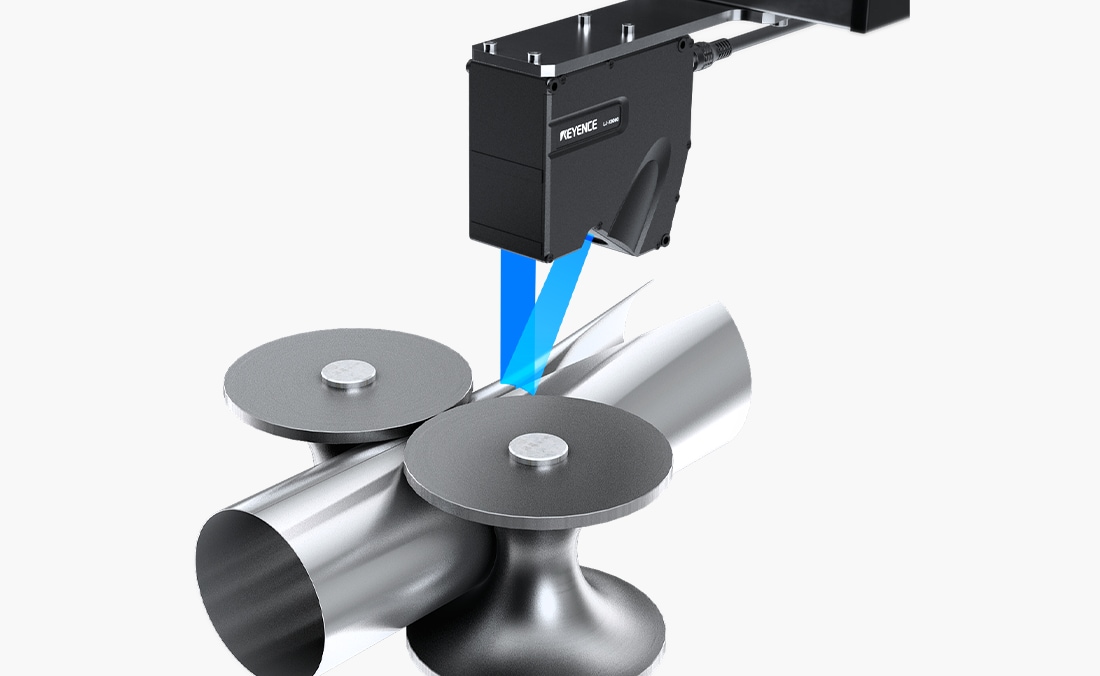
溶接の開先測定による倣い制御
光沢のある金属曲面でも、溶接前の開先位置をありのままに測定し、溶接ロボットの経路補正に使えます(LJ-X8000シリーズ)。
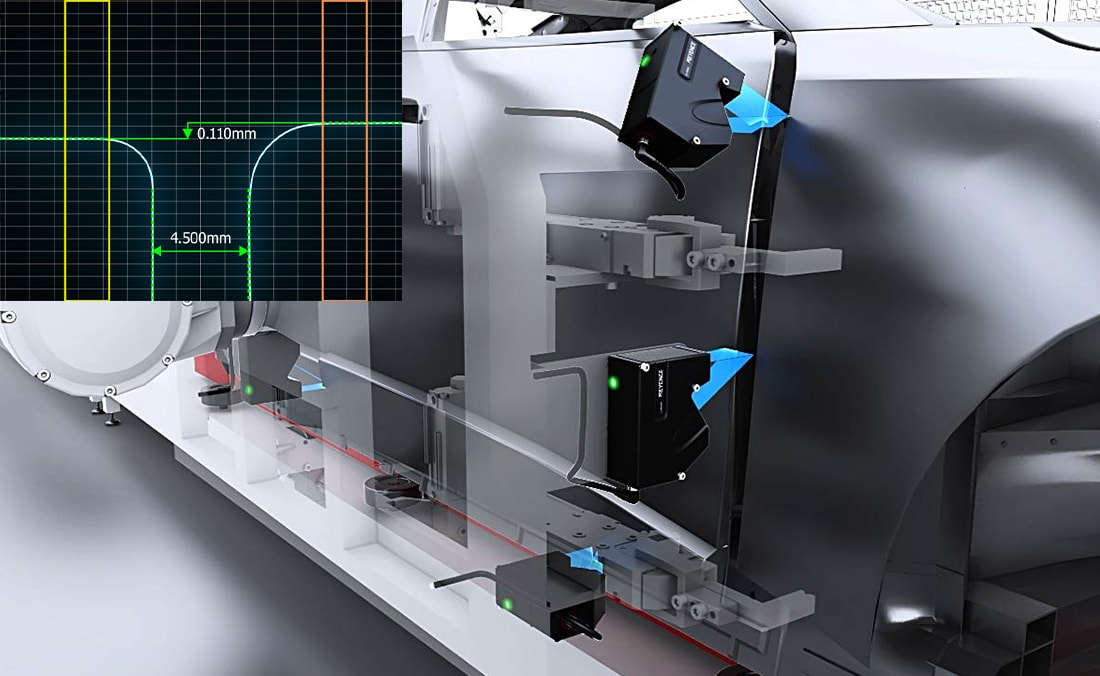
ドア組み付け時の位置補正
3200 point/profileの超高精細測定で、ドアや車体のR終端まで形状を取得し、組み付け位置を補正します(LJ-X8000シリーズ)。
水研磨ロボットの位置補正
1 mの距離から車体の高さを測定し、研磨ロボットの倣い制御へフィードバックします。ボディカラーの影響を受けにくく安定して測定できます(LK-G3000シリーズ)。
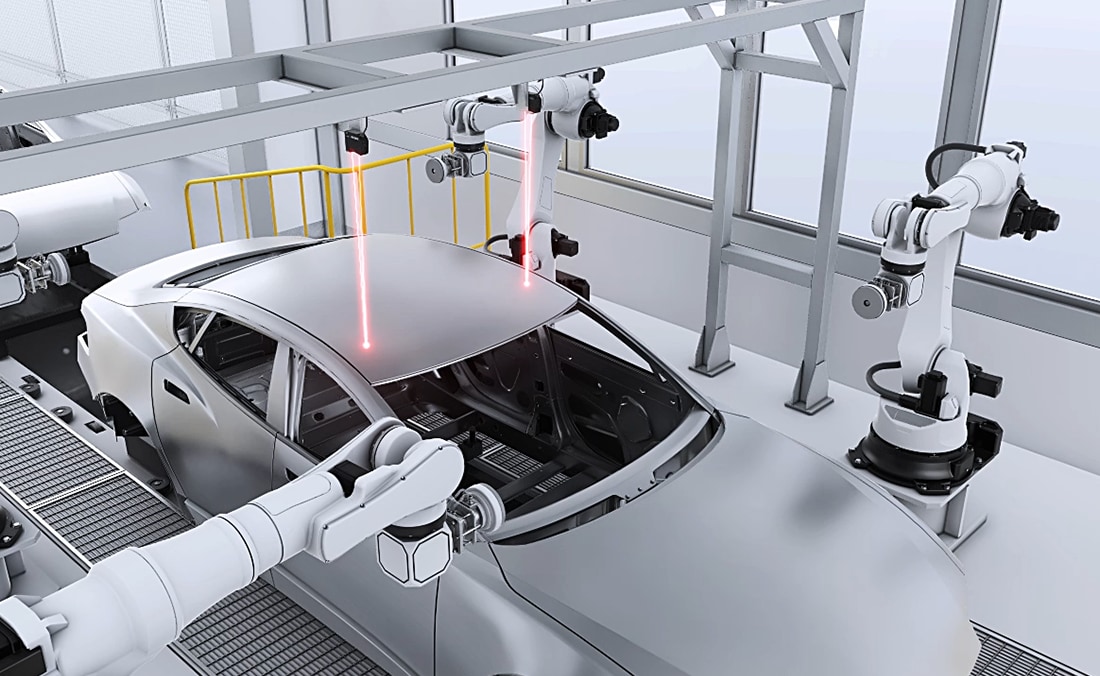
ボディシーラの塗布確認
溶接・ヘミング前のボディシーラの塗布状態を非接触で常時監視します。経路補正とあわせて塗布後の状態も確認でき、塗布切れによる水の浸入を防ぐのに役立ちます(LJ-X8000シリーズ)。
ロボットの経路補正に関するよくあるご質問
- ばら積みされた部品の取り出しにも使えますか?
- ばら積みからの取り出し(ビンピッキング)やピック&プレースは、対象の姿勢を三次元で認識する3Dビジョンの領域です。本ページで扱うのは、溶接線や塗布経路、組み付け位置のように、断面形状を基準に経路を合わせ込む用途です。
- 溶接線追従(シームトラッキング)との違いは何ですか?
- シームトラッキングは溶接線を追従することに特化した用途です。本ページでは溶接に加えて、シール・接着の塗布経路や組み付け位置の補正、研磨の倣い制御まで含めて、経路を補正する用途全体を扱っています。
- 溶接直後の赤熱したワークでも測れますか?
- 青色レーザの採用により、熱で赤くなった対象でも影響を抑えて形状を測定できます。溶接ビードの形状検査にも同じ構成が使われています。
- ロボットアームの先端に載せられますか?
- ヘッドとコントローラが分離しているため、アーム先端に搭載する構成が可能です。加工点の直前を測る配置にすれば、測ってすぐ補正するかたちにできます。
- ワークの色や光沢が品種ごとに違っても大丈夫ですか?
- 高さ情報から位置を求めるため、色や模様の違いに左右されにくくなります。反射条件が大きく異なる部材が同じ視野にある場合も、シングルショットHDR機能により1回の撮像で捉えられます。
- 補正量はどのようにロボットへ渡しますか?
- 計測ツールで算出した基準位置とティーチング経路との差を、外部機器へ出力してロボット側で補正します。ロボットとの接続方法は構成に合わせてご提案します。測定値は保存できるため、条件出しや不具合解析にも使えます。
経路補正の構成、ご相談ください
補正したい工程とワークの形状、ロボットの構成をお伺いすれば、適したヘッドと取り付け方をご提案します。カタログまたはお問い合わせフォームからご相談ください。