

ロボットの繰り返し精度を正しく測れないと起きる3つの課題
動く多関節ロボットの停止位置や軌跡の再現性は、静止対象の寸法測定とは別の難しさがあります。
停止位置のばらつきが工程能力を左右する
多関節ロボットの繰り返し精度は、ハンドリングや組立の工程能力を直接左右します。据付後の経年変化や温度、負荷条件で固定点への戻り位置がばらつくと、把持ミスや位置ずれが不良として後工程に流出します。実機の停止位置ばらつきを定量できないまま運用すると、原因の切り分けができず、ライン停止や手直しの増加を招きます。
内部エンコーダのフィードバックは実挙動を保証しない
ロボットの位置はコントローラ内部のエンコーダで管理されますが、これは指令値・関節角の内部情報であり、減速機のバックラッシュやアームのたわみを含んだ手先の実際の停止位置を外部から保証するものではありません。実機の手先挙動を独立した外部測定で検証しないと、内部値は問題なくても現物がずれる、という乖離を見逃します。
接触式・抜き取りでは動的な軌跡や振動を捉えられない
接触式ダイヤルゲージやオフラインの抜き取り測定は、静止した1点の確認には使えますが、動作中の軌跡再現性や停止時の残留振動・オーバーシュートといった動的挙動は捉えられません。動きを止めて測る前提だと、実運用のタクトや加減速条件での再現性が評価できず、量産条件での品質根拠が弱くなります。
何を・どう測るか(4つの検証アプローチ)
停止位置・軌跡・振動・多点という4つの観点で、ロボットの再現性を非接触で定量します。
固定点への戻り再現性
同一指令で固定点へ戻す動作を繰り返し、手先近傍の基準面までの変位を非接触で記録。戻り位置のばらつき(繰り返し精度)を定量します。
軌跡・経路の再現性
一定経路を繰り返し動作させ、基準面までの変位を高速サンプリングで連続取得。経路ごとの波形を重ねて再現性のずれを可視化します。
振動(動的挙動)
停止直後のオーバーシュートや整定、アームの残留振動を非接触で捕捉。次工程での不具合や加工不良につながる揺れを事前に確認できます。
多点・多軸の同時測定
最大6台のセンサヘッドで複数点や複数軸方向の変位を同時測定。1軸ずつの測り直しをなくし、姿勢ごとの再現性をまとめて評価します。
ロボット精度を測る方式の比較
測定方式によって、動作中に測れるか・外部から実挙動を検証できるかなどに大きな差があります。
| 比較項目 | CL-3000シリーズ (マルチカラー共焦点/同軸・超小型ヘッド) |
接触式ダイヤルゲージ | ロボット内部エンコーダ(内部FB) | 従来のオフライン・抜き取り測定 |
|---|---|---|---|---|
| 非接触・実機への影響 | ○ 非接触で影響なし | × 接触・押し当てが必要 | ―(対象外) | △ 治具・段取りが必要 |
| 動作中(動的)の測定 | ○ 動作中に測定 | × 静止が前提 | ○ 動作中に取得 | × 停止・抜き取り前提 |
| 固定点への戻り再現性の定量 | ◎ ばらつきを波形で定量 | △ 1点ずつ手作業 | △ 指令値ベースで間接的 | △ 抜き取りで断片的 |
| 軌跡・経路の再現性の把握 | ○ 連続波形で可視化 | × 経路は測れない | △ 内部指令の範囲 | × 経路は測れない |
| 停止時の残留振動の捕捉 | ◎ 停止直後の挙動まで測定 | × 追従できない | × 手先の振動は対象外 | × 対象外 |
| 多点・多軸の同時把握 | ○ 最大6台のヘッドで同時測定 | × 1点ずつ | △ 軸単位の内部値 | × 1点ずつ |
| 装置内の狭所・真空環境への設置 | ○ φ8の超小型ヘッド/真空対応ヘッドあり | × 設置スペースが必要 | ○ 内蔵のため不要 | × 装置外へ取り出す前提 |
| 傾き・段差のあるハンドの測定 | ○ 同軸測定で影響を受けにくい | △ 当て方で誤差 | × 対象外 | △ 段取りに依存 |
| 実機の手先挙動を外部から検証 | ◎ 独立した外部測定 | △ 静止点のみ | × 内部情報のみ | △ 断片的に検証 |
| 役割(得意領域) | 動的な停止位置・軌跡・振動の再現性 | 静止点の寸法確認 | 位置制御・監視 | 工程間の抜き取り確認 |
CL-3000シリーズを選ぶ理由
CL-3000シリーズはマルチカラー共焦点方式の同軸測定で、傾きや段差のあるロボットハンドでも安定して位置を捉えます。φ8の超小型ヘッドは装置内の狭いスペースにも設置でき、真空環境向けのヘッドも用意。実機に触れずに停止位置のばらつきと残留振動を外部から検証でき、接触式や内部エンコーダでは難しい動的な再現性を定量できます。
ロボットの繰り返し精度測定に対応するCL-3000シリーズ
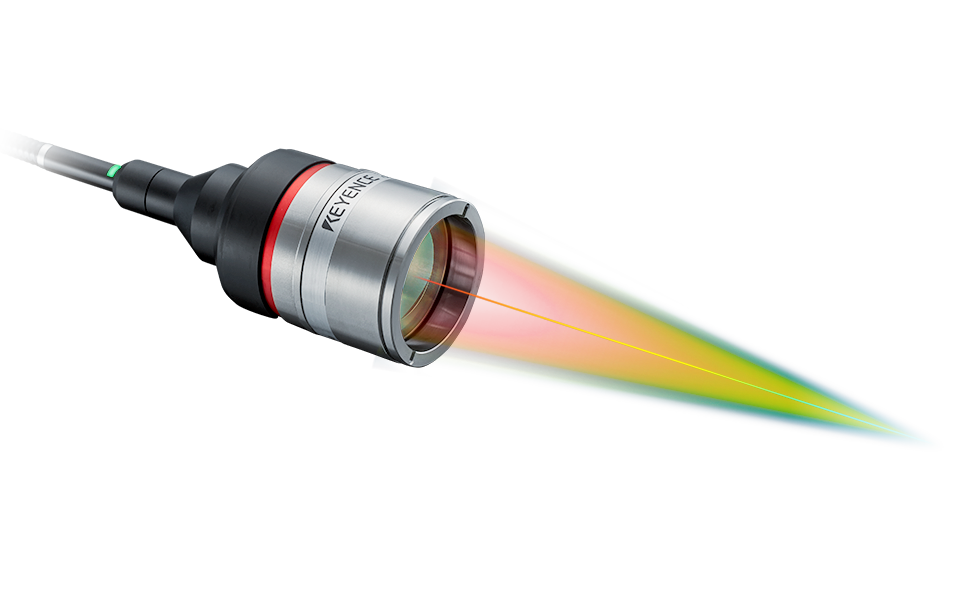
マルチカラー共焦点方式の同軸変位計。超小型ヘッドから基準距離150mmのロングレンジタイプまで、用途に応じたヘッドを装置内に設置し、ハンドの停止位置と残留振動を非接触で評価します。
マルチカラーレーザ同軸変位計
CL-3000シリーズ
マルチカラー共焦点方式を採用した同軸レーザ変位計です。投光と受光が同軸のため、傾きや段差のあるロボットハンドでも反射光を安定して捉え、停止位置や高さの変化を非接触で測定します。従来比で体積1/50のφ8超小型ヘッドは、装置内の限られたスペースにも設置可能。また、基準距離150mmのロングレンジタイプもラインナップし、最大6台のセンサヘッドを接続して複数点を同時測定できます。真空環境向けのヘッドも用意し、真空搬送ロボットのハンド位置も測定可能。より高速な振動波形まで連続的に取得したい場合は、三角測距方式のレーザ変位計 LK-G5000シリーズ(最速392 kHzの高速サンプリング)を併用できます。
CL-3000シリーズの詳細資料を入手する
センサヘッドの仕様・システム構成・活用例をまとめたカタログを無料でダウンロードできます。
ロボットの停止位置・残留振動測定の活用例
搬送ロボットのハンド位置や停止時の残留振動など、ロボットの実挙動を非接触で測定する用途で活用されています。狭い装置内や真空環境ではCL-3000シリーズの同軸・小型ヘッドを使い分けます。
ロボットハンドの位置・残留振動測定
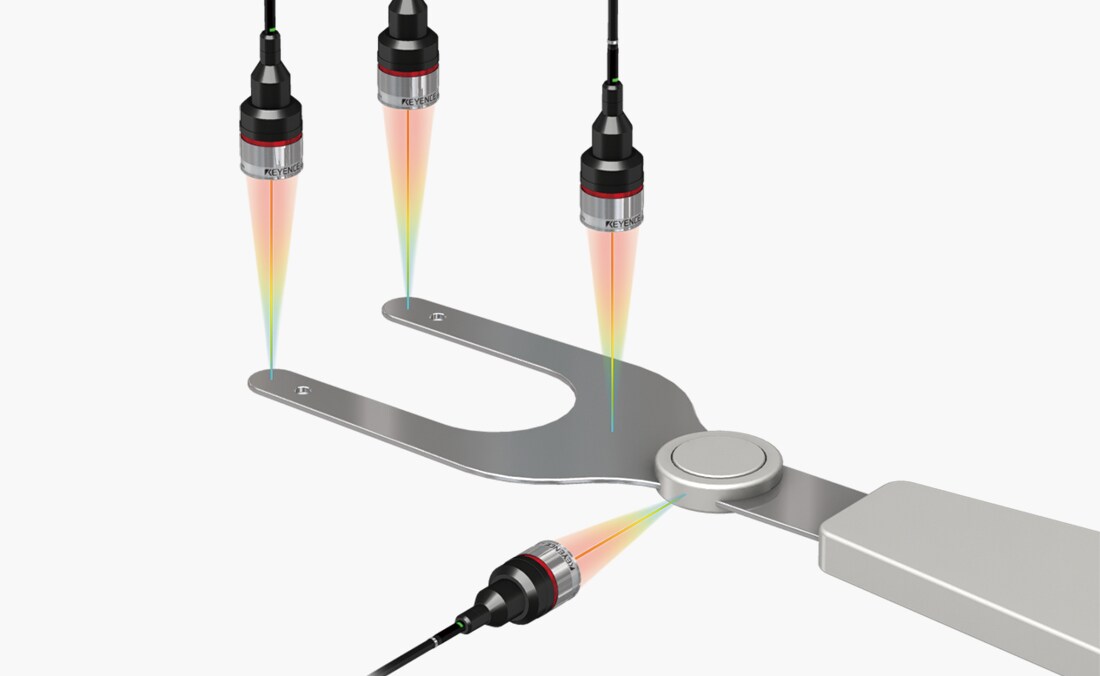
搬送ロボットのハンドに複数のセンサヘッドを向け、停止時の高さ・位置と残留振動を非接触で測定します。ハンドの経時的な位置変化を捉え、次工程の不具合や加工不良の低減に役立ちます。
真空搬送ロボットハンドの高さ測定
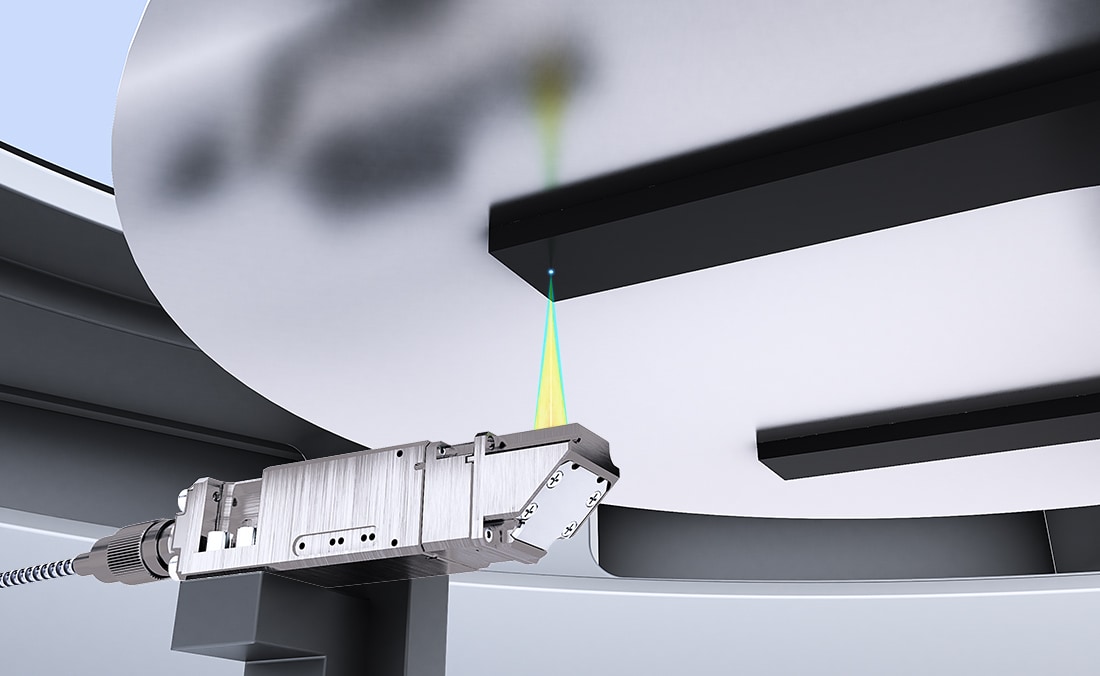
真空環境内で動くロボットアーム・ハンドの高さや位置変化を、超高真空対応ヘッドで測定します。センサヘッドが超小型のため、装置内の限られたスペースにも設置できます。
ロボットの繰り返し精度測定(CL-3000シリーズ)に関するよくあるご質問
- ロボットの繰り返し精度を非接触で測れますか?
- 測れます。CL-3000シリーズをロボットハンド近傍に設置し、固定点へ戻す動作を繰り返して変位を記録すれば、実機に触れずに戻り位置のばらつき(繰り返し精度)を非接触で定量できます。φ8の超小型ヘッドは装置内にも設置できます。
- 内部エンコーダのフィードバックと外部測定はどう違いますか?
- 内部エンコーダは指令値・関節角の内部情報で、減速機やアームのたわみを含む手先の実挙動までは保証しません。CL-3000シリーズは手先の実際の変位を独立した外部測定で検証でき、内部値と現物のずれを確認できます。
- 停止位置だけでなく軌跡や経路の再現性も測れますか?
- 測れます。一定経路を繰り返し動作させ、基準面までの変位を高速サンプリングで連続取得すれば、経路ごとの波形を重ねて軌跡・経路の再現性のずれを可視化できます。
- 接触式ダイヤルゲージから乗り換えられますか?
- 乗り換えられます。CL-3000シリーズは非接触で動作を止めずに測定でき、押し当てによる誤差もありません。接触式では難しい停止直後の残留振動や、狭い装置内での測定にも対応できます。
- 多関節ロボットの複数点を同時に測れますか?
- 測れます。CL-3000シリーズは最大6台のセンサヘッドを接続して同時測定でき、複数点や複数軸方向の変位をまとめて取得できます。1軸ずつ測り直す手間をなくし、姿勢ごとの再現性を評価できます。
- 絶対的な位置精度(座標のトレーサビリティ)も測れますか?
- 本手法は固定点への戻り再現性や相対的な変位・振動の評価に適しています。空間座標の絶対精度をトレースする用途(レーザトラッカ等の領域)は範囲外のため、目的に合わせた測定計画をご相談ください。
ロボットの繰り返し精度・軌跡再現性の検証、お気軽にご相談ください
設置構成・対応ヘッド・仕様についてはカタログまたはお問い合わせフォームからご確認いただけます。