複数ロボットでの組み立て位置補正
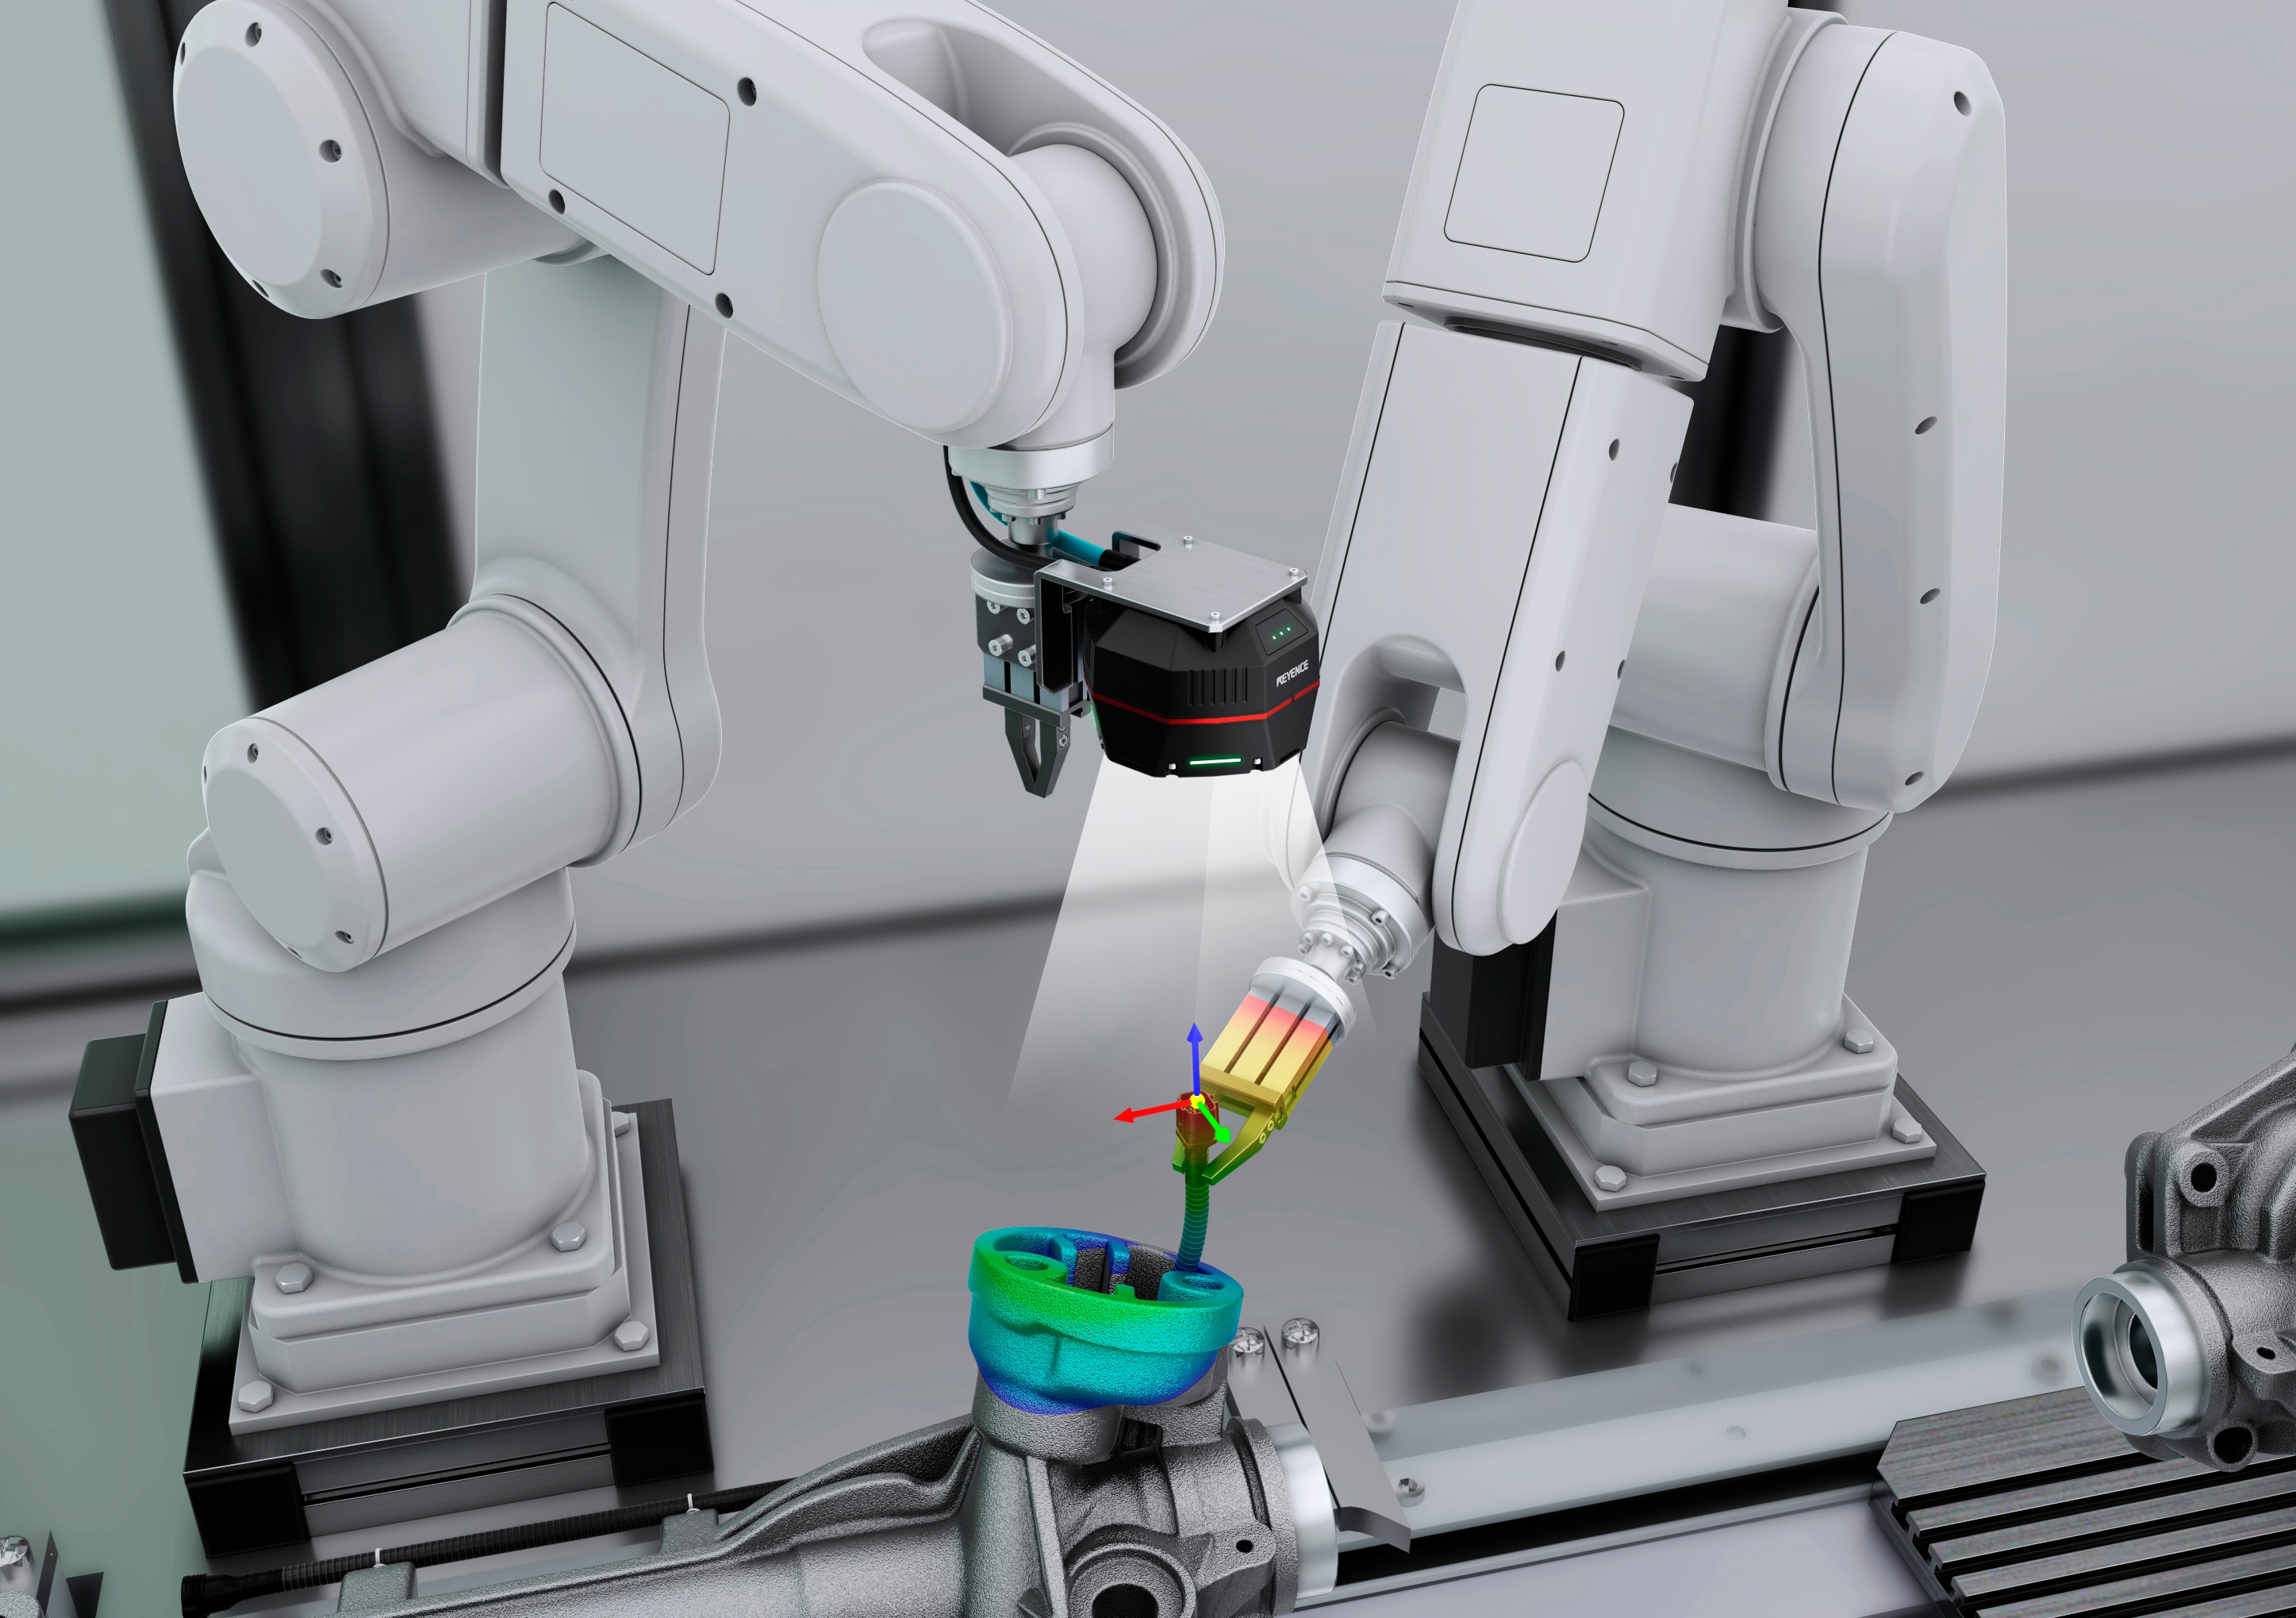
複数のロボットが協調して1つの製品を組み立てる場合、各ロボットの座標系のわずかなズレが組付け精度の悪化につながります。ピッキングやプレースなどの3D補正機能を使用することで、ロボット単体の位置決め精度に依存しない高精度な組立自動化を実現できます。

複数のロボットが協調して1つの製品を組み立てる場合、各ロボットの座標系のわずかなズレが組付け精度の悪化につながります。ピッキングやプレースなどの3D補正機能を使用することで、ロボット単体の位置決め精度に依存しない高精度な組立自動化を実現できます。