
組み込みLinuxデバイスドライバ入門
デバイスドライバの開発は組み込みLinuxの実務で必要となる技術ですが、初学者にとっては学ぶべきカーネルの仕組みやAPIが多く、学習のハードルが高い分野でもあります。
本記事では、Linuxデバイスドライバの役割や基本的な構造、主要なサブシステム、実装時のポイントまで、組み込み開発の視点で体系的に解説します。
Linuxデバイスドライバの役割と概要
Linuxデバイスドライバがどのような役割を果たし、カーネル内でどのようにハードウェアを扱うのかを理解しましょう。
Linuxデバイスドライバとは何か
Linuxデバイスドライバは、OSとハードウェアの橋渡しを担うソフトウェアです。カーネル空間で動作し、ユーザ空間やカーネル内部からの要求に応じて、GPIO(汎用入出力ピン)やUART(汎用非同期送受信機)、I2C(集積回路間通信)、SPI(シリアルペリフェラルインターフェース)などのデバイスを制御します。
組み込みLinuxでは、多くの周辺機能に既存ドライバが利用できますが、独自ハードウェアを搭載する場合には新しいデバイスドライバを実装することがあります。また、LinuxカーネルはGPIOやI2Cなどのサブシステムを通じてハードウェアを抽象化しており、個々のドライバはその仕組みに沿って実装する必要があります。
デバイスドライバとカーネル空間・ユーザ空間
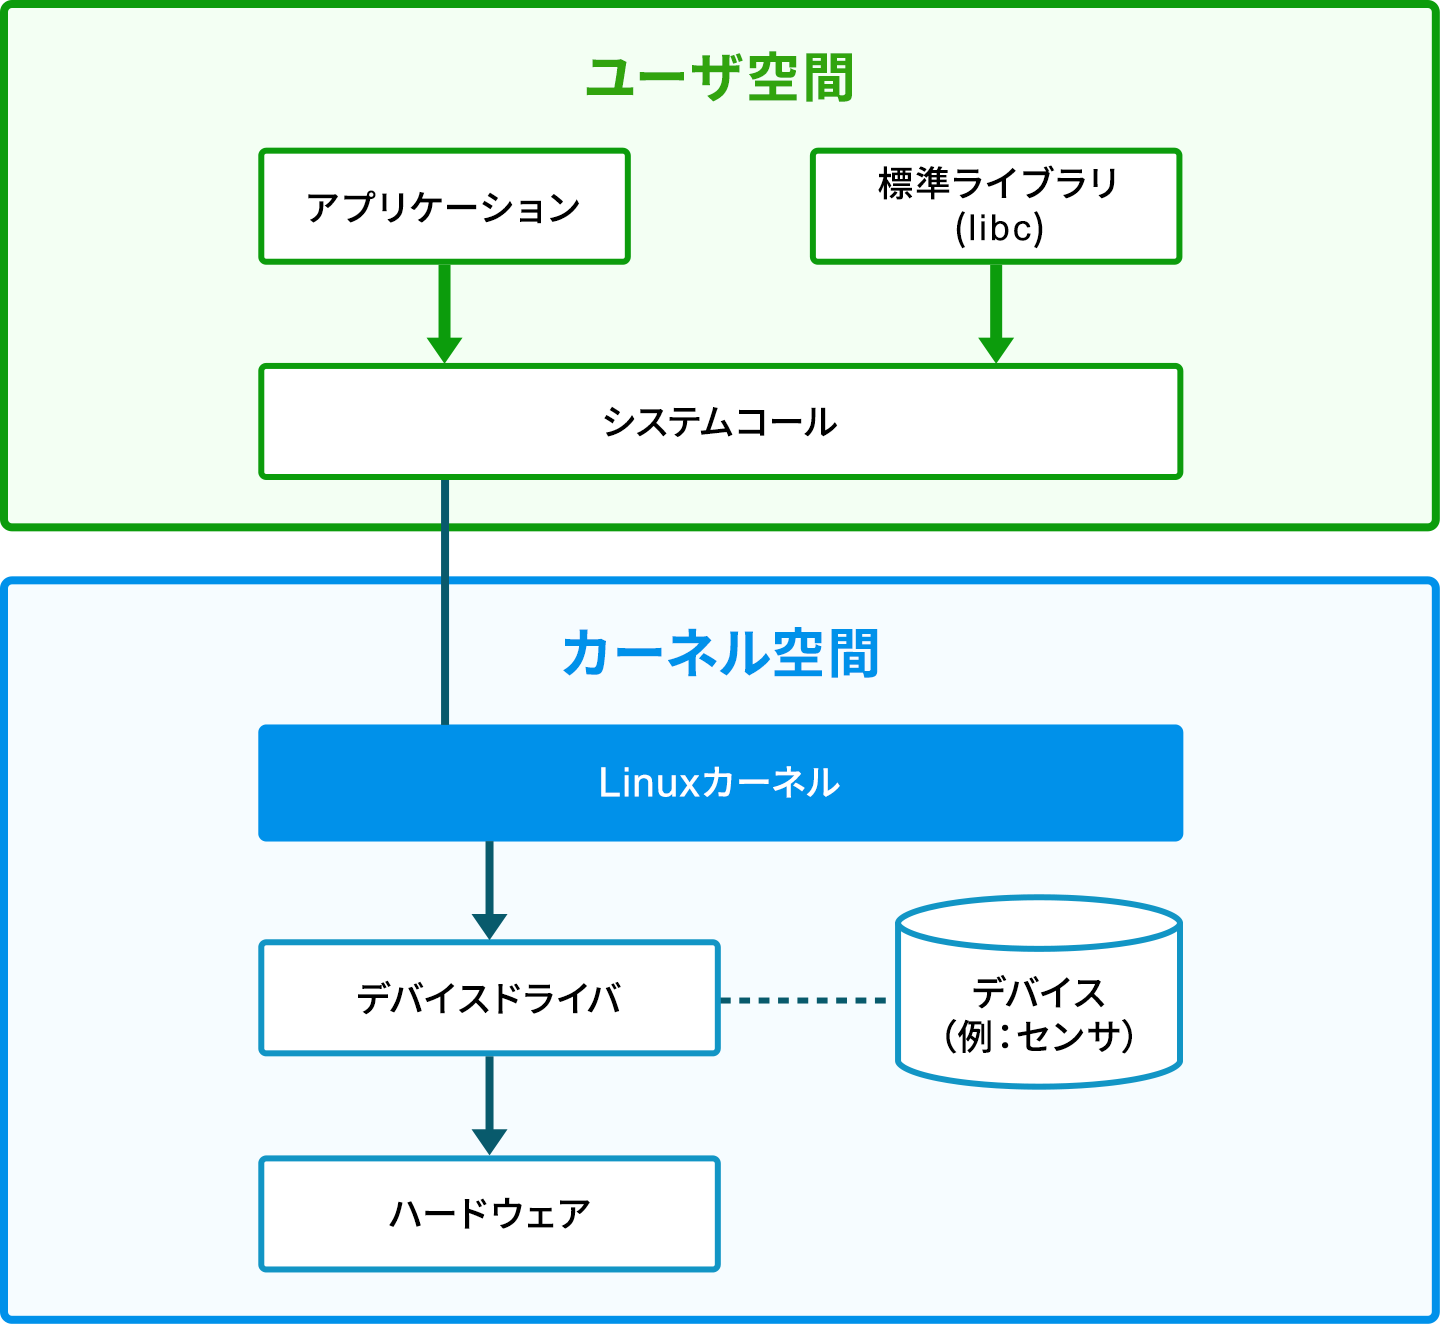
Linuxは安全性を確保するため、カーネル空間とユーザ空間を明確に分離しています。前述のとおり、デバイスドライバが動作するのはカーネル空間です。そのため、ユーザアプリケーションがハードウェアにアクセスするには、システムコールを介する必要があります。
このようにユーザ空間とカーネル空間を分離し、カーネルが提供するインターフェースを介してハードウェアにアクセスすることで、メモリ保護やシステムの安定性につながります。
Linuxデバイスドライバの実装での基本要素
デバイスドライバを実装する際に理解しておきたい、代表的な仕組みについて紹介します。
キャラクタデバイスとファイル操作
キャラクタデバイスは、ストリームとしてデータを扱うデバイス向けのインターフェースです。UARTはユーザ空間からは通常/dev/tty*として利用されます。UARTドライバを実装する際は、独自にfile_operationsを実装するのではなく、まずSerial CoreやTTYサブシステムを利用できるか検討します。一方、独自の単純なデバイスインターフェースを提供する場合には、キャラクタデバイスとしてfile_operationsを実装することがあります。
デバイスノードは、一般にdevtmpfsにより/dev配下へ作成され、udevなどのユーザ空間のデバイス管理機構によって、権限や所有者、シンボリックリンクなどが設定されます。ドライバではopen、read、write、ioctlなどのコールバックを実装し、file_operations構造体へ登録することで、ユーザ空間からのファイル操作を受け付けます。
プラットフォームドライバとDevice Tree
SoC(System on a Chip)内蔵の周辺デバイスなど、列挙可能なバスを持たないデバイスでは、「platform_driver」が利用されることがあります。ドライバはprobe()で初期化し、remove()で終了処理をおこなう仕組みです。
ハードウェア構成はDevice Treeに記述され、compatible文字列によって対応するドライバと自動的にマッチングされます。そのため、ドライバ本体とハードウェア情報を分離でき、移植性や保守性の向上につながります。
割り込みとメモリマップドI/O
割り込みハンドラでは、割り込み要因の確認やハードウェアの通知応答など、必要最小限の処理にとどめます。時間のかかる処理やスリープが必要な処理は、スレッド化割り込みやworkqueueなどへ委譲します。
プラットフォームドライバでは、原則としてdevm_ioremap_resource()などのマネージドAPIを利用します。デバイス管理のライフサイクルと異なるタイミングで明示的に解放する必要がある場合などに、ioremap()/iounmap()の使用を検討します。メモリマップドI/Oレジスタへのアクセスには、可搬性とアクセス順序を考慮してreadl()やwritel()などの専用アクセサを使用します。readl_relaxed()やwritel_relaxed()を使用する場合、DMAバッファとの同期が必要な場合、またはハードウェア仕様上で明示的な順序制御が必要な場合には、適切なメモリバリアや読み戻しを検討します。

組み込みLinuxで利用される主なサブシステム
Linuxでは用途ごとにサブシステムが用意されており、それらを活用することで保守性の高いドライバを実装できます。
GPIO/I2C/SPIサブシステム
GPIOフレームワークはラインの入出力制御を、pinctrl(Pin Control)サブシステムはピンの多重化や電気的な設定を扱います。I2C・SPIフレームワークは通信バスを統一的なAPIで扱います。また、I2CやSPIデバイスでのレジスタアクセスの共通化にはregmapを活用するのも有効な手法です。
既存のサブシステムを利用することで、Linuxが提供する共通APIや仕組みに沿った実装となり、ドライバの保守もしやすくなります。
共通フレームワーク(UART/PWM/DMAなど)
LinuxにはSerial Core、PWM(パルス幅変調)フレームワーク、DMA(Direct Memory Access)Engineなど、多数の共通フレームワークが用意されています。
これらを利用することで、ドライバごとに共通機能を独自実装する必要を減らし、Linuxが提供する共通APIに沿った実装ができます。新しいドライバを実装する際は、まず利用できる既存フレームワークがないかを確認することが求められます。
デバイスドライバ開発のポイント
最後に、実務で役立つデバッグ方法と設計上のポイントを紹介します。
デバッグとログ取得
デバッグではpr_info()、pr_err()、dev_info()、dev_err()、dev_dbg()などによるログ出力と、dmesgによる確認が基本です。printk()はこれらのログ出力マクロの基盤となる仕組みです。さらに、必要なログだけを有効化できるDynamic Debugや、trace_printk()、ftraceなどのトレース機能を活用すると、カーネル内部の処理やタイミングを解析しやすくなります。Dynamic Debugは主にpr_debug()やdev_dbg()などをランタイムで有効化する仕組みです。CONFIG_DYNAMIC_DEBUGが有効なカーネルにおいて、debugfs経由で制御します。trace_printk()はトレース向けのデバッグ用途で、常用や本番コードへの残存は避け、必要時に限定して使用します。恒久的な観測はtracepointやftrace/eventsなどの利用を検討します。
状況に応じてこれらを使い分けることで、不具合の原因を効率良く特定できます。
保守しやすいドライバ設計のポイント
保守性の高いドライバを実現するには、Linuxのデバイスモデル(Linux Device Model)に従って実装し、GPIOやI2Cなど用途に応じた既存サブシステムを利用することが重要です。また、ハードウェア情報はDevice Treeへ記述し、ドライバとの責務を明確に分離します。
さらに、Linuxカーネルのコーディング規約に従うことで、可読性や保守性を高めやすくなります。
